MIT создал мягкую 3D-ткань-сенсор на оптических волокнах
Инженеры MIT разработали мягкий носимый лист с оптическими волокнами, отслеживающий собственную 3D-форму с ошибкой менее 0,5 см. Технология подходит для управления играми, VR, физиотерапии и телеуправления роботами; результаты опубликованы в Advanced Intelligent Systems.
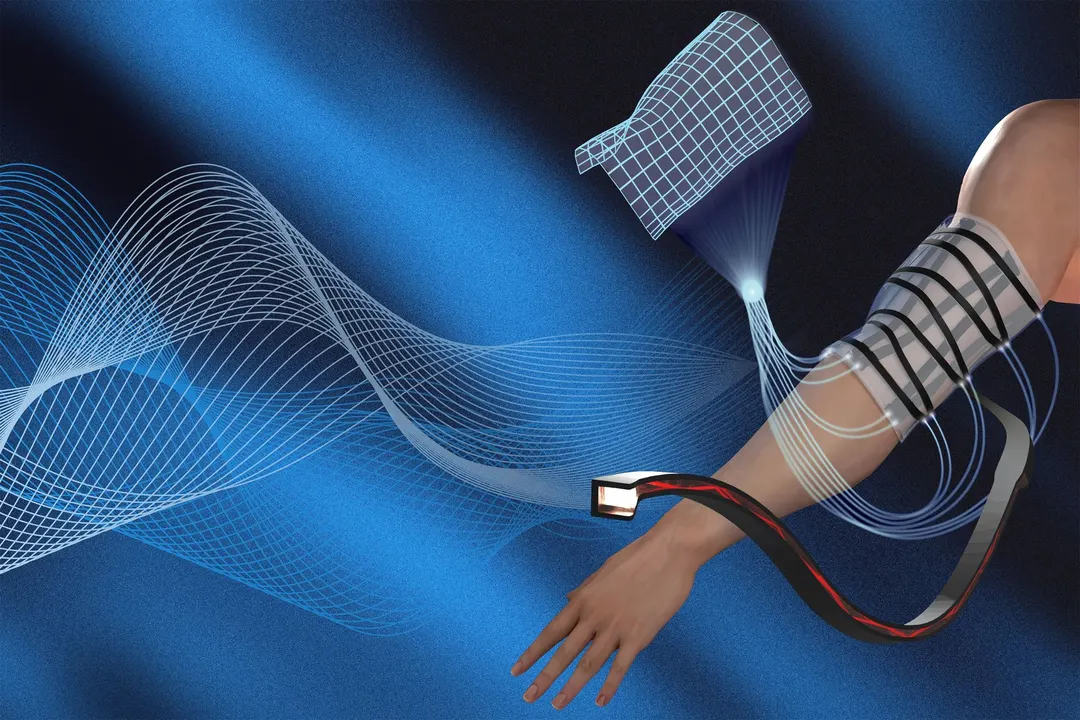
- 14 волокон длиной 160 мм в два слоя в силиконовом листе 16×16×0,5 см
- Ошибка реконструкции формы в тестах составила 0,28–0,45 см
- При отключении до трёх волокон ошибка остаётся ниже 0,3 см
- Реконструкция в MATLAB идёт примерно три раза в секунду
Читать дальше
Гаджеты