CARL повысила точность следования роботов по траектории на 15%
Исследователи из Университета Иллинойса в Урбане-Шампейне представили метод contraction-aware reinforcement learning (CARL), объединяющий обучение с подкреплением и теорию сокращений. На колёсном TurboBot 3 Burger, машущем дроне и шестиногом Jethexa точность следования по траектории выросла до 15% при математических гарантиях устойчивости. Код открыт на GitHub.
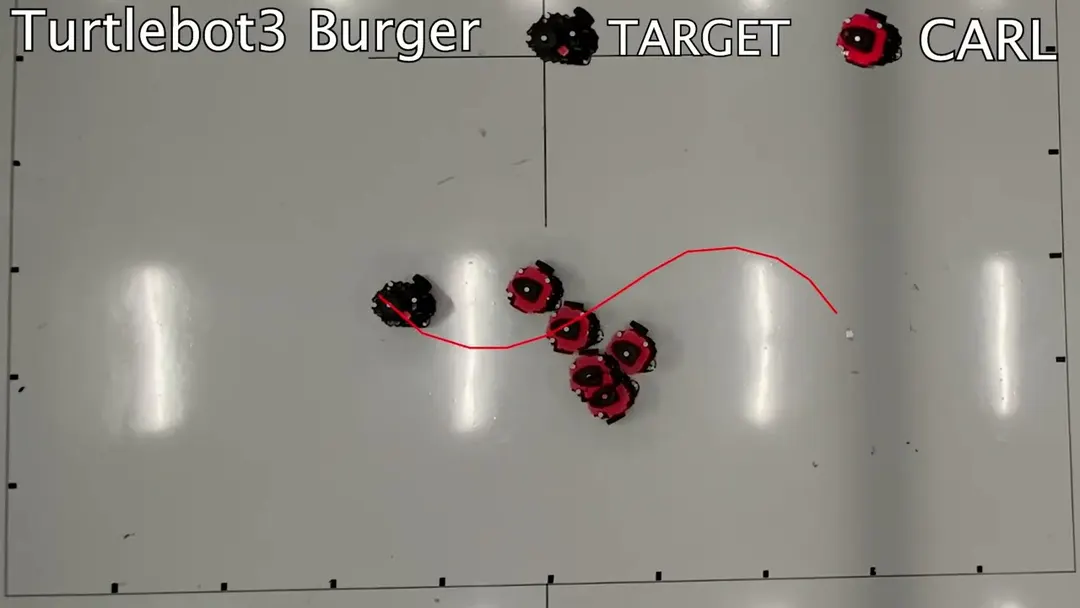
- CARL даёт прирост точности до 15% на трёх типах роботов
- Метод сочетает обучение с подкреплением и теорию сокращений
- Тесты прошли в симуляции и на реальных платформах
- Код реализации опубликован на GitHub
Читать дальше
ИИ